
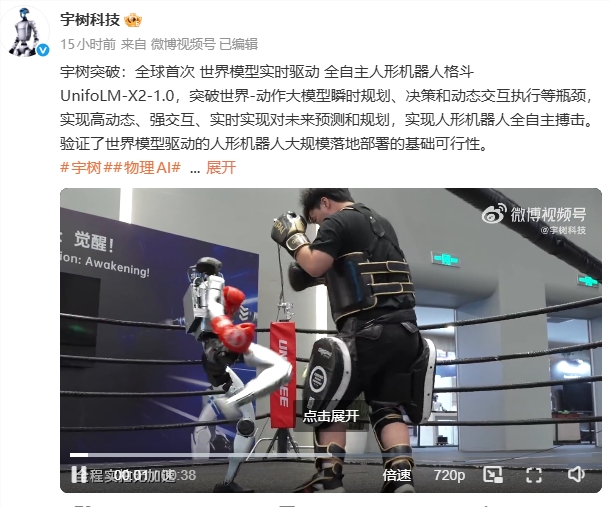
世界模型实时驱动人形机器人实现自主格斗
「宇树科技宣布全球首次实现由世界模型实时驱动的全自主人形机器人格斗。基于UnifoLM-X2-1.0模型,突破瞬时规划与动态交互执行瓶颈,验证了世界模型驱动人形机器人规模化落地的可行性,为复杂交互场景应用奠定基础。」
宇树科技在机器人技术领域再次取得里程碑式突破。据官方宣布,该公司实现了全球首次由世界模型实时驱动的全自主性人形机器人格斗。这一成果标志着人形机器人在高动态、强交互场景下的自主决策与执行能力迈上了新台阶。
此次突破基于宇树科技自主研发的UnifoLM-X2-1.0模型。该模型重点解决了世界—动作大模型在瞬时规划、决策及动态交互执行等方面的技术瓶颈。与传统依赖预设程序或人为遥控的机器人不同,基于世界模型的机器人能够在格斗对抗中实时完成对未来状态的预测与规划,并自主执行相应的搏击动作。这种端到端的实时感知—决策—执行链路,是人形机器人从实验室走向复杂现实环境的关键一步。
从技术层面看,世界模型的核心在于构建对物理世界运行规律的内在表征。UnifoLM-X2-1.0在此框架下,将视觉感知、运动动力学和动作控制深度融合,使机器人得以在高动态对抗中预判对手动作、规划自身响应,并在极短时间窗口内生成符合物理约束的执行指令。这突破了传统机器人控制中“感知—规划—执行”串行架构的时延瓶颈,实现了近实时的闭环交互。
宇树科技表示,该成果验证了世界模型驱动人形机器人实现大规模落地部署的基础可行性。随着世界模型与机器人本体控制能力的进一步融合,人形机器人有望从预设动作和固定任务执行,向具备实时感知、动态决策与自主行动能力的复杂交互场景拓展。这意味着未来人形机器人在工业巡检、应急救援、复杂环境作业乃至人机协作等场景中,将不再只是执行固定程式的工具,而是能够独立应对变化、主动完成任务的智能体。
此次技术突破不仅是宇树科技在机器人AI领域的重要积累,也为整个行业指明了一条可行的技术路径。随着更多研究机构和企业加入世界模型与机器人结合的研究,人形机器人距离真正进入人类生产生活的目标正越来越近。
来源:Heooo AI工具导航