
机器人等待属于自己的ChatGPT时刻
「在TechCrunch Disrupt 2026上,Nvidia物理AI负责人Les Karpas指出,机器人领域尚未迎来类似ChatGPT的突破性时刻,核心瓶颈在于缺乏大规模物理世界数据集。他强调,当前初创企业正通过仿真、合成数据和跨平台基础模型尝试填补这一空白。」
自2022年11月ChatGPT横空出世以来,人工智能迅速从技术圈层走向大众日常生活,成为真正可触达的现实工具。然而,同样发展多年的机器人技术却始终未能迎来属于自己的“ChatGPT时刻”——一个能够引爆行业、重塑用户认知的关键转折点。
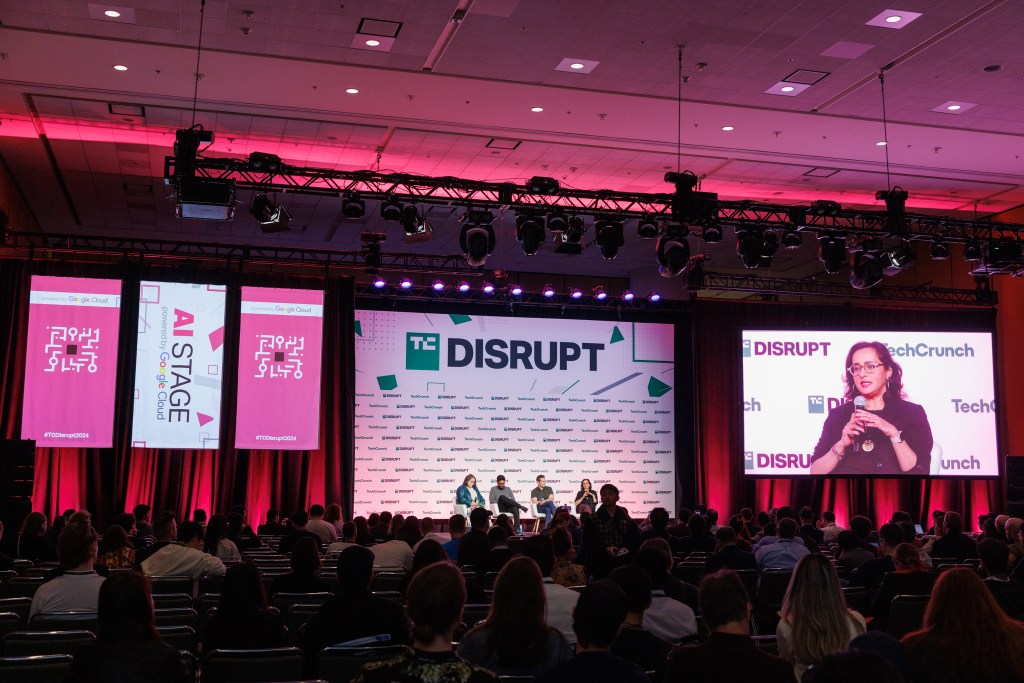
在近日举行的TechCrunch Disrupt 2026大会上,Nvidia Inception全球物理AI负责人Les Karpas深入剖析了这一现象背后的根本原因。他指出,语言模型之所以能快速演进并实现广泛应用,得益于互联网上海量的文本数据——OpenAI、Anthropic等公司正是在此基础上训练出了强大的大语言模型。而机器人所依赖的“物理AI”,却缺少一个覆盖广泛、结构统一、持续更新的现实世界数据集。
即便是自动驾驶领域的领先者如Waymo,也是通过多年积累的真实道路行驶数据逐步构建起其感知与决策系统。但通用机器人面临的场景远比自动驾驶复杂:它们需要在家庭、工厂、医院甚至户外环境中完成多样化的任务,而这些环境的数据获取成本极高,且难以标准化。
面对这一挑战,越来越多的初创公司开始转向仿真环境与合成数据生成技术,试图在虚拟世界中“制造”出足够规模和多样性的训练样本。同时,一些团队正在探索跨机器人形态的“基础模型”——即一个能在多种硬件平台上迁移学习、泛化执行任务的通用智能体架构。这种思路类似于大语言模型的预训练+微调范式,但将其应用于物理动作与环境交互层面,难度呈指数级上升。
Karpas强调,打通数字与物理世界的鸿沟,正是当前AI与机器人融合发展的核心命题。为此,TechCrunch Disrupt特别设立了“Real World AI Stage”,邀请包括Shield AI、Colossal Biosciences、FieldAI和Foxglove等前沿企业的创始人共同探讨实际落地中的技术瓶颈与商业机会。
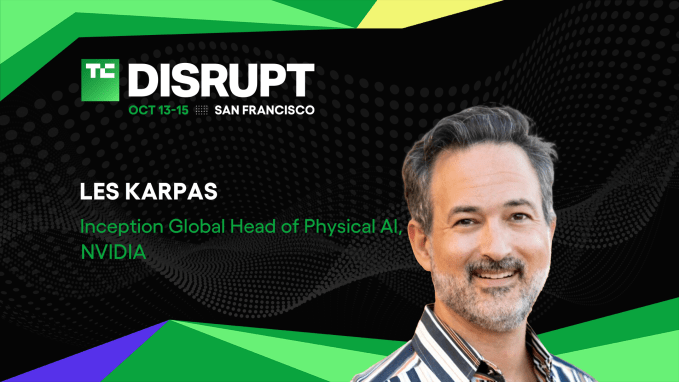
作为Nvidia Inception物理AI业务的掌舵人,Karpas长期与横跨机器人、智能制造、智慧城市等多个领域的初创企业保持紧密合作。他的职业背景也极具代表性——从iRobot到Cirque du Soleil,从工业设计到制造工程,这种跨学科经验恰恰反映了机器人行业对复合型人才的迫切需求。
Nvidia近年来在机器人领域的布局日益深入,不仅推出Isaac平台、Omniverse仿真环境,还大力推动AI芯片与边缘计算在实体设备中的应用。Karpas认为,当物理AI的基础数据问题得到系统性解决,叠加算力、算法与硬件的协同进步,机器人或将迎来真正的爆发拐点。

可以预见,在不久的将来,一旦某个团队成功构建出具备强泛化能力的物理基础模型,并配以高效的数据飞轮机制,机器人产业或将复制ChatGPT带来的颠覆性变革——从实验室走向千家万户,真正融入人类的日常生产与生活。
来源:Heooo AI工具导航