
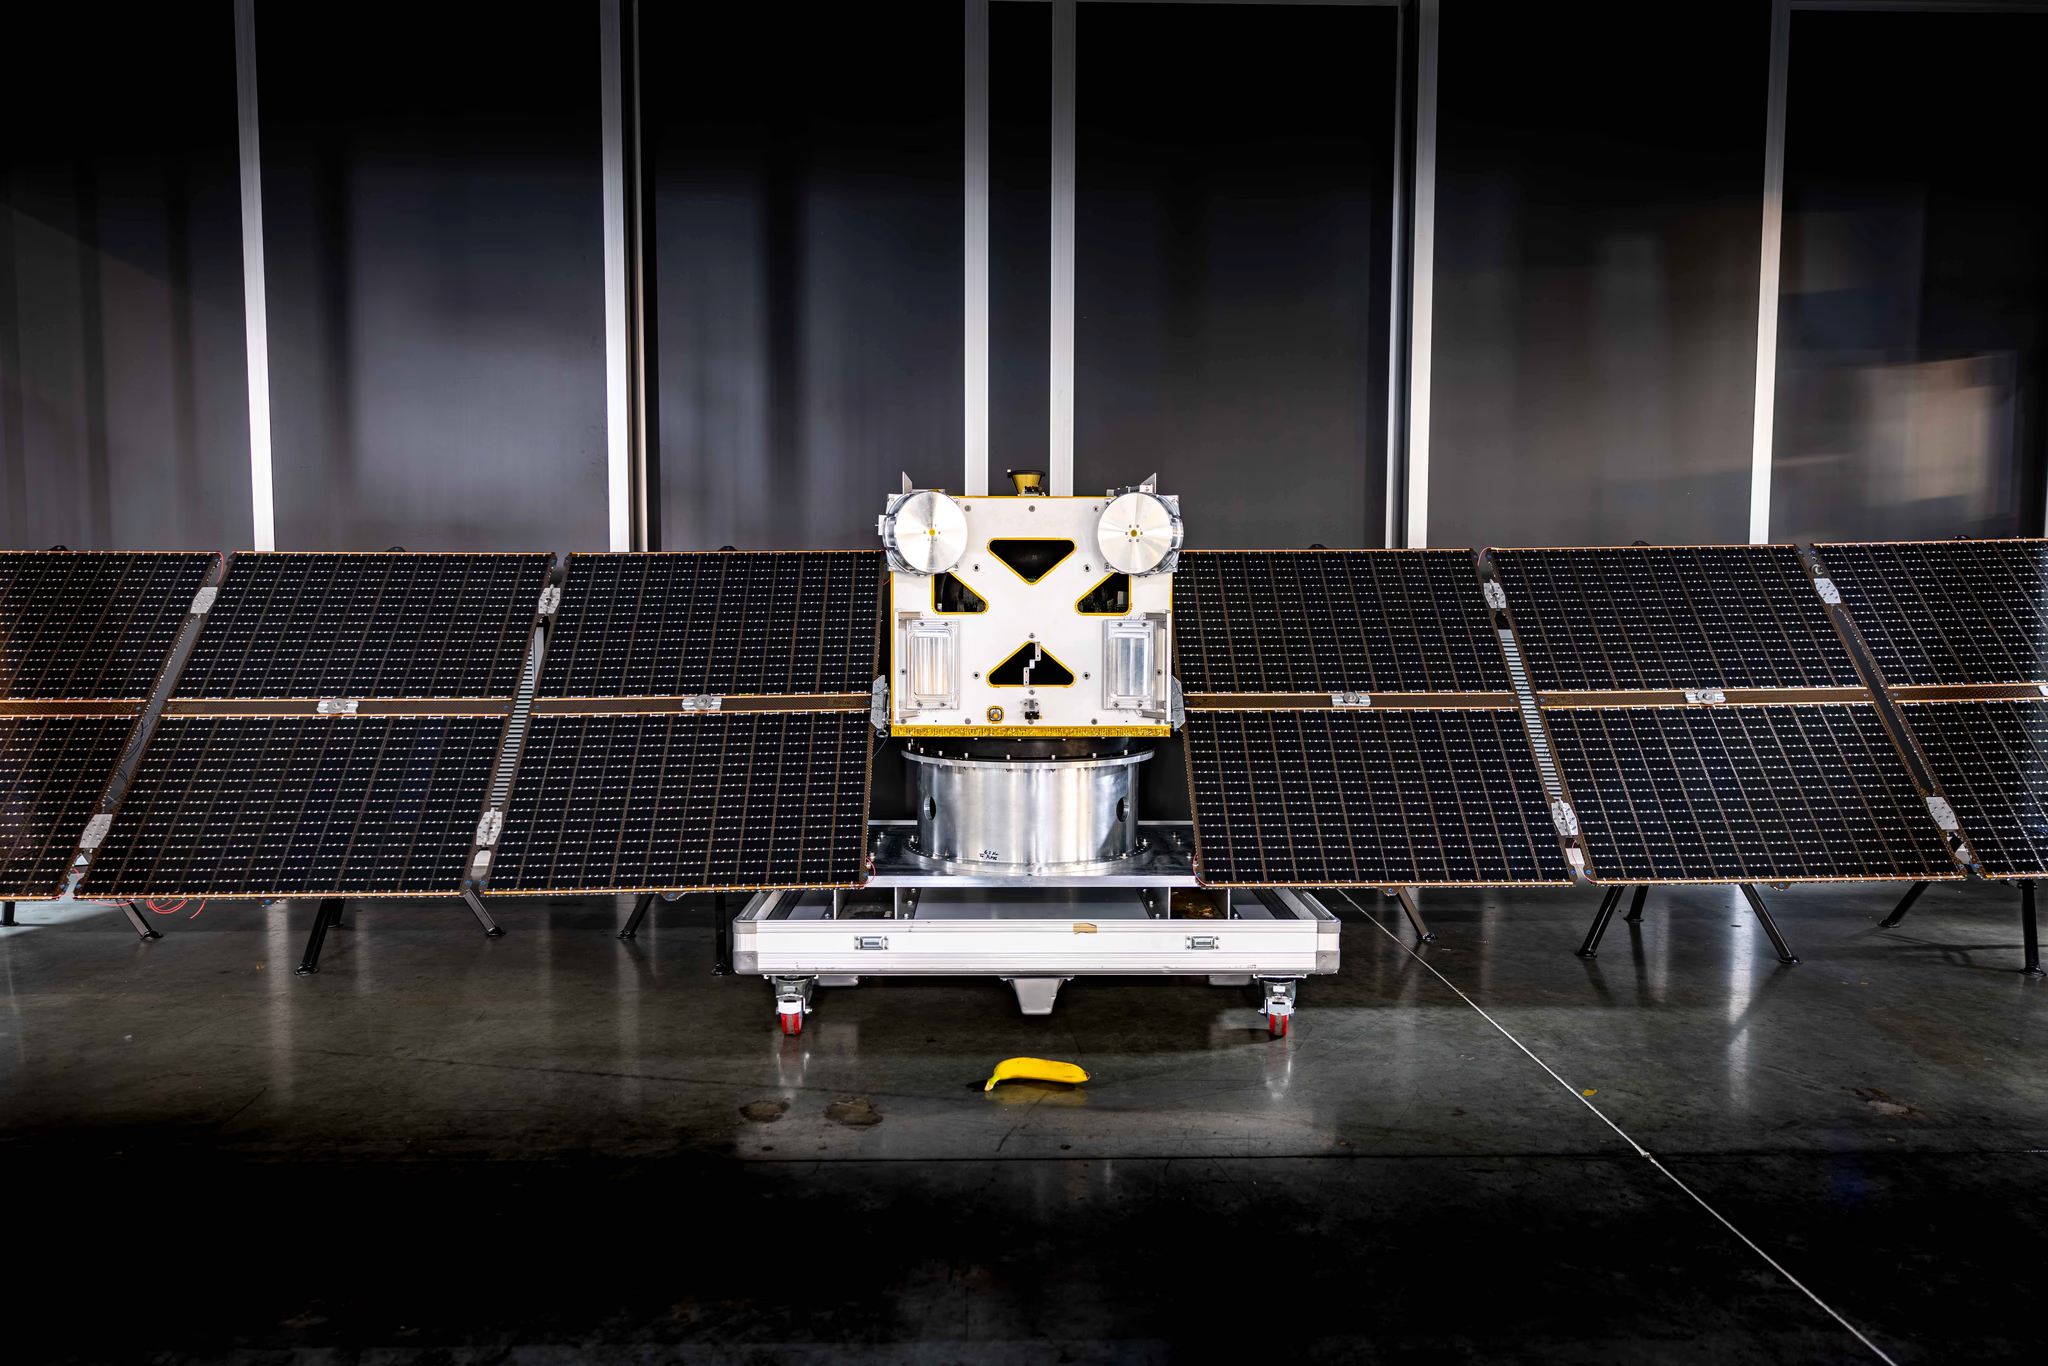
AstroForge自研Transformer模型执掌飞船
「小行星采矿创业公司AstroForge为其航天器打造了名为Solo的自主控制栈,核心是自研的Transformer模型。公司计划在2027年借助Stoke Space的首次发射送首艘自主飞船上太空,任务获NASA支持。此前两艘原型飞船均因故障未达目标,促使团队尝试把智能搬上飞船本体。」
小行星采矿创业公司AstroForge正在把人工智能放到飞船的指挥位置上。这家成立于2022年、累计获得5600万美元风险投资的公司,为其航天器开发了一套名为Solo的自主控制栈,其中最关键的部分是一个自研的、基于Transformer架构的模型。
按照公司规划,它将在2027年借助Stoke Space的首次火箭发射,把第一艘自主飞船送入太空。该任务由NASA提供支持,预计将收集与太阳相关的科学数据。如果成功,这将是航天自主控制领域一次相当罕见的尝试。
把AI交给飞船,难点并不在模型本身,而在于容错。NASA在探索太阳系时,通常会为航天器设计冗余和自动化能力,但大量工作仍由地面飞控团队完成。2018年与一颗小行星交会对接的OSIRIS-REx任务,每个八小时班次就配备了100名操作人员。这样的资源,初创公司根本没有办法复制。
正因如此,多数航天器的自主能力仍然依赖传统控制算法,原因是对神经网络可靠性的担忧长期存在。直到去年,才出现首次用神经网络控制卫星在轨定位的案例。换句话说,AstroForge选择的路线,正好踩在这条技术分界线的前沿。
AstroForge的飞行软件负责人Armand Awad表示,公司决定借助前沿实验室推动的Transformer模型进展。他们搭建的控制栈并非单一模型,而是分层结构:底层是传统控制算法,中间是针对发电、导航等特定子系统、用测试数据训练的模型,最上层则是一个总体智能层,其训练数据来自飞船内部约2500个传感器。
公司联合创始人兼首席执行官Matthew Gialich对这一目标保持了克制。他明确表示,自己并不是要做出通用的航天器自主系统,也不是要做出适用于全世界的通用自主能力,而是在很低的传感器输入条件下实现一种受限的自主,遵循的是Transformer模型最基本的训练思路。
促使他们转向AI的,是两次不太顺利的原型任务。AstroForge先后发射过两艘原型飞船,都遭遇了异常,未能完成大部分既定目标。其中2025年发射的Odin飞船进入了深空,但公司很快发现与它通信变得非常困难:地球上足够大、能够向数十万英里外航天器发送信号的天线数量有限,可用的通信窗口又很短。最终,AstroForge没能重新取得对Odin的控制。

这段经历直接改变了团队的问题意识。Gialich回忆说,如果当时飞船上有足够的算力与数据,Odin是否还有救,他并不确定,但可以确定的是,飞船上没有任何东西尝试过自救,而他非常希望在飞船于发射阶段就陷入不可恢复的状态时,船上的某个东西能够试一试。
摆在面前的是一道清晰的成本选择题。Gialich算过一笔账:自建地面测控网络,需要在全球部署五座天线并维持日常运营,成本大约在2亿美元量级;而把这件事交给一个模型,代价要小得多。对于一家资金规模有限的初创公司来说,这个取舍几乎不需要犹豫。
当然,受限自主也意味着边界。飞船上的智能体只能在既定传感器输入范围内做判断与处置,而不是无所不能的通用大脑。AstroForge把赌注压在了一个相对窄的场景上:当通信中断、地面来不及介入时,飞船能否依靠自身完成最基本的决策与恢复。对于正在探索小行星采矿这一高风险方向的团队来说,这或许是把智能搬上天的最现实路径。
来源:Heooo AI工具导航